
Product
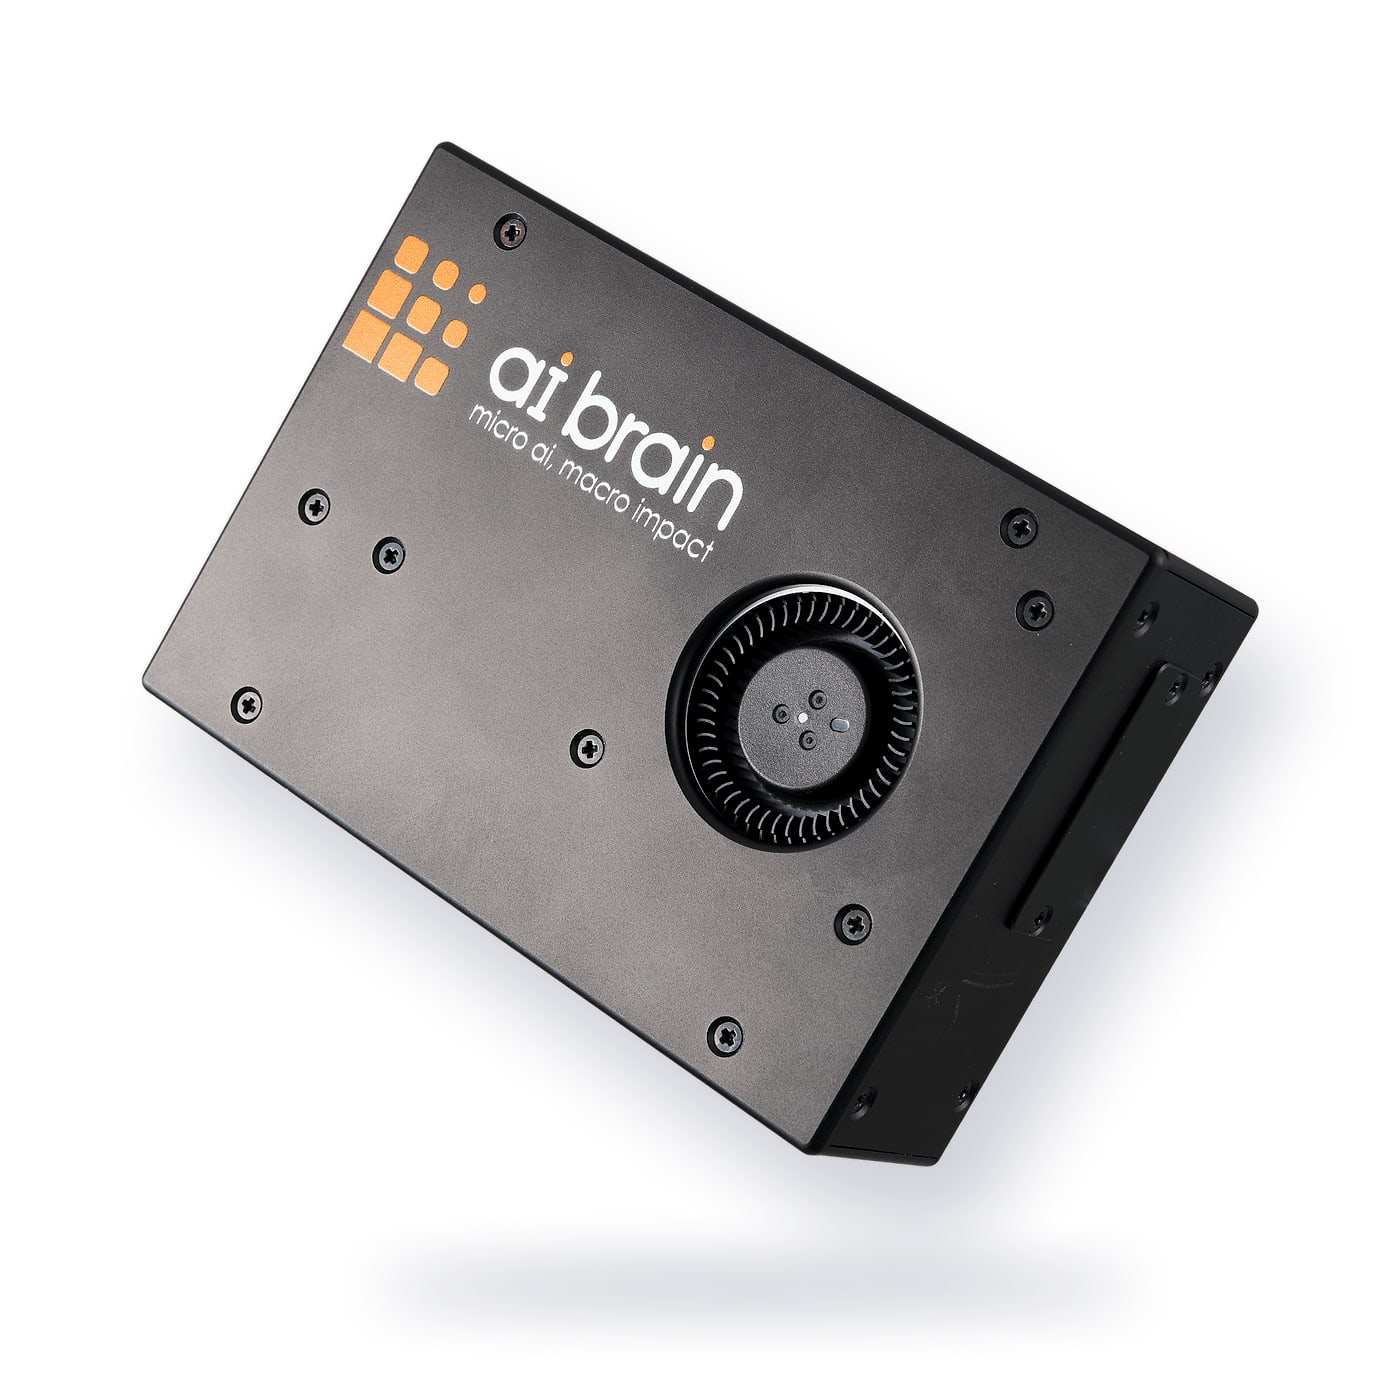
ai brain MAIJ, NVIDIA Jetson Orin NX 엣지 AI 컴퓨터
카메라 선 하나만 꽂으면 바로 AI 추론을 시작합니다.PoE+ 포트가 GigE 카메라에 전원까지 공급하고, PyTorch가 설치된 상태로 출고됩니다. 손바닥만 한 본체를 설비 옆에 두고 영상 검출과 인식을 현장에서 바로 처리하세요.
Specification
- 컴퓨팅 모듈
- NVIDIA Jetson Orin NX 16GB (100 TOPS) / 8GB (70 TOPS)
- 메모리
- 16GB / 8GB LPDDR5
- 저장장치
- M.2 NVMe SSD, 기본 256GB (용량 선택 가능)
- 입출력
- USB-C (OTG), HDMI, USB-A ×3, 기가비트 랜 (PoE+ 전원 공급), 기가비트 랜
- PoE
- PoE+ PSE 내장, GigE 카메라에 전원 직접 공급
- 전원
- DC 12 V / 5 A
- 크기, 무게
- 121 × 85 × 38 mm, 400 g, DIN 레일 / 브라켓 장착 (별매)
- 소프트웨어
- Ubuntu 22.04, JetPack 6.2, PyTorch 2.11 기본 설치
PoE 인젝터도, 카메라 어댑터도 필요 없습니다
MAIJ에는 전원을 내보내는 PoE+ 장치(PSE)가 들어 있습니다. GigE 카메라를 랜선 하나로 연결하면 전원과 영상이 같은 선으로 오갑니다.
일반 구성
장비 4개, 전원 콘센트 2개
장비 4개, 전원 콘센트 2개
GigE 카메라 PoE 인젝터
+ 전원 어댑터 추론용 PC
+ PC 전원
+ 전원 어댑터 추론용 PC
+ PC 전원
MAIJ 구성
장비 2개, 전원 콘센트 1개
장비 2개, 전원 콘센트 1개
GigE 카메라 랜선 1개로 전원과 영상 MAIJ
DC 12 V
DC 12 V
전원 영상 데이터
배선이 줄어듭니다
카메라 쪽 전원 공사가 필요 없어 설비 개조 범위가 작아지고, 설치 후 관리할 장비도 줄어듭니다.
설비 옆에 바로 둡니다
121×85×38 mm 본체를 DIN 레일이나 브라켓에 고정할 수 있습니다. 제어반 안에도 들어갑니다.
열이 쌓이지 않습니다
블로워 팬과 알루미늄 방열핀이 고부하 연산 중에도 열을 빼내 장시간 운전에 맞췄습니다.
전원을 켜면
추론 환경이 준비되어 있습니다
운영체제와 AI 프레임워크를 설치한 상태로 출고합니다. 학습한 모델을 올려 바로 실행하세요.
운영체제
Ubuntu 22.04
Ubuntu 22.04
NVIDIA SDK
JetPack 6.2
JetPack 6.2
AI 프레임워크
PyTorch 2.11
PyTorch 2.11
요청하시면 YOLO를 적용한 Python 3 샘플 코드를 함께 드립니다.
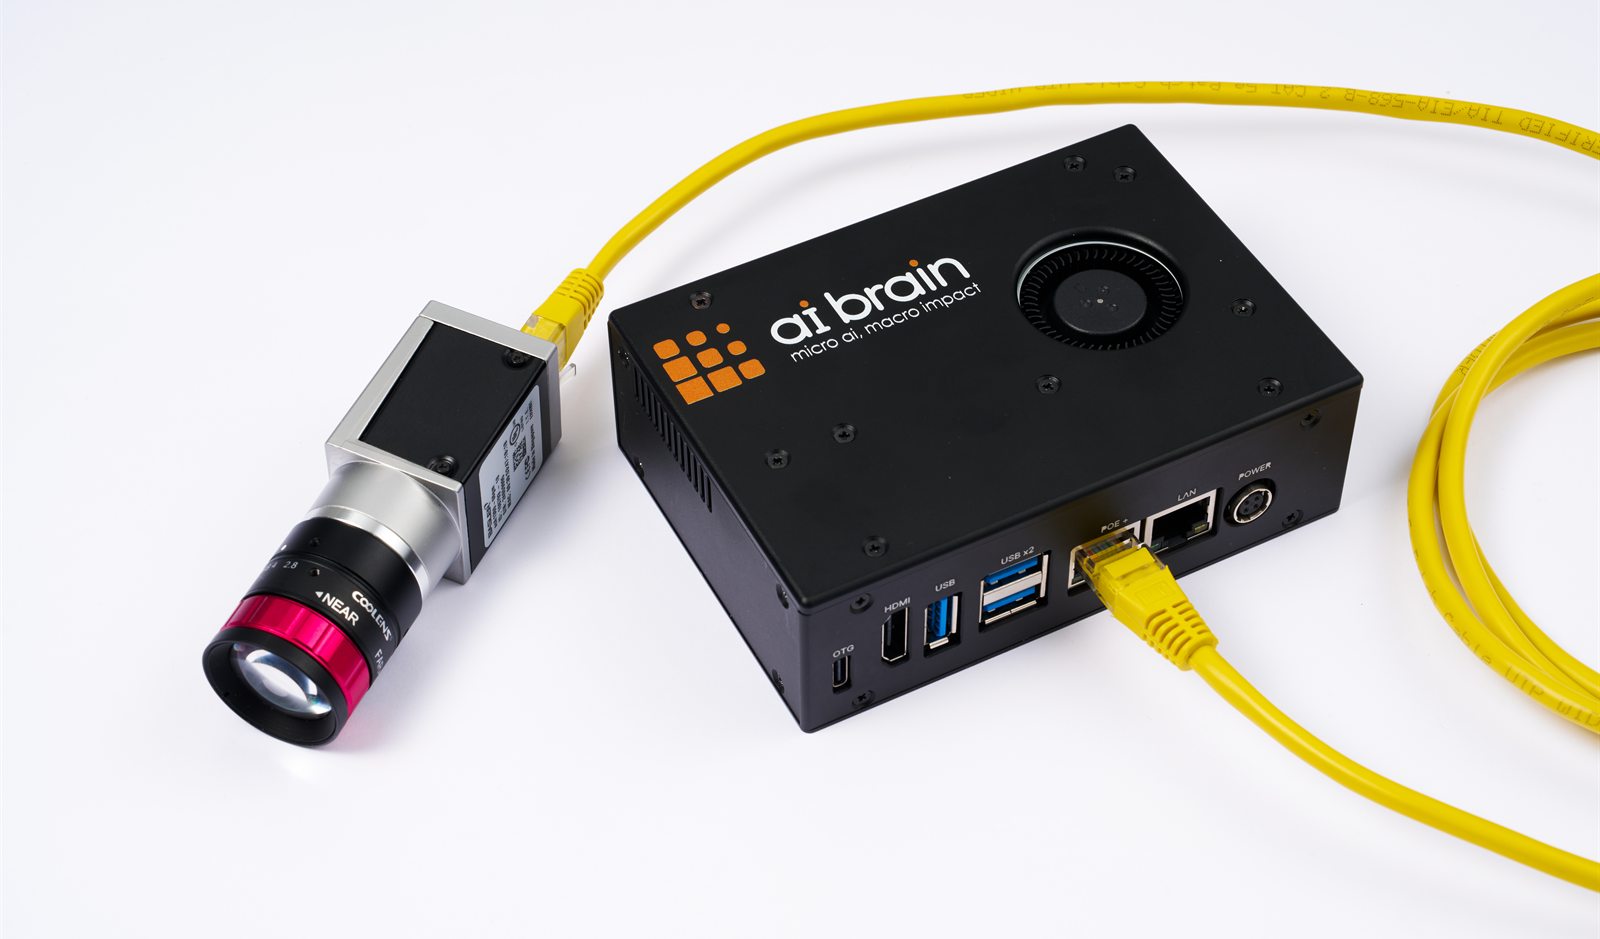
GigE 카메라를 PoE+ 포트에 연결한 모습. 카메라 전원도 이 선으로 들어갑니다.
실제 카메라로 촬영한 데모
SWIR 카메라 + YOLO 객체 검출
AVAL DATA 1.4M NIR InGaAs GigE 카메라. 박스 위 글자는 검출 대상 이름, 숫자는 확률입니다.
머신비전 카메라 + YOLO 객체 검출
Basler 5MP 흑백 GigE PoE 카메라
CCTV 카메라 + YOLO 객체 검출
한화비전 2MP PoE IP 카메라, 카메라 자체 H.264 출력 영상 사용
CCTV 카메라 + SAM 영역 분할
실시간 영상에서 승용차 2대를 골라 분할하고 투명하게 지우는 데모
커넥터와 버튼
자주 쓰는 포트는 앞면에, 설치 후 건드릴 일이 적은 버튼은 뒷면에 모았습니다.
앞면 오렌지색은 전원 관련 포트
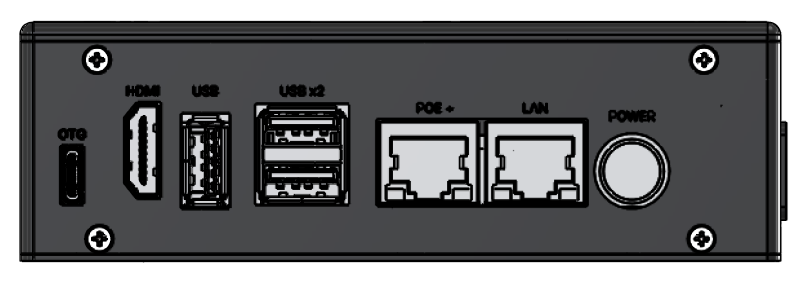 A B C D E F G
A USB-C (OTG)
OS 설치(플래싱)와 주변기기 연결
OS 설치(플래싱)와 주변기기 연결
B HDMI
모니터 출력
모니터 출력
C USB-A
키보드, 마우스
키보드, 마우스
D USB-A ×2
외장 저장장치, USB 카메라
외장 저장장치, USB 카메라
E 기가비트 랜 (PoE+ 전원 공급)
GigE 카메라에 전원과 데이터를 함께 연결
GigE 카메라에 전원과 데이터를 함께 연결
F 기가비트 랜
사내 네트워크, 상위 서버 연결
사내 네트워크, 상위 서버 연결
G 전원 입력, 전원 버튼
DC 12 V / 5 A 어댑터 연결
DC 12 V / 5 A 어댑터 연결
뒷면
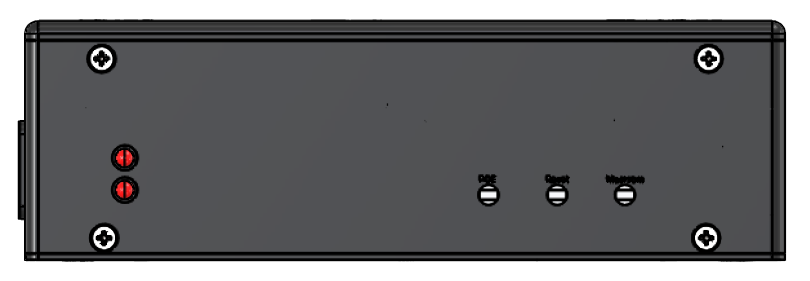 A B C
A PoE 스위치
카메라 쪽 전원 공급을 켜고 끕니다
카메라 쪽 전원 공급을 켜고 끕니다
B Reset
시스템을 다시 시작합니다
시스템을 다시 시작합니다
C Maskrom
OS 복구·업데이트 모드 진입용. 평소에는 누르지 마세요
OS 복구·업데이트 모드 진입용. 평소에는 누르지 마세요
상세 사양
두 모델은 연산 모듈만 다르고, 케이스와 포트, 크기, 장착 방식은 같습니다.
| 항목 | MAIJ-8GO1 | MAIJ-16GO1 |
|---|---|---|
| 컴퓨팅 모듈 | NVIDIA Jetson Orin NX 8GB | NVIDIA Jetson Orin NX 16GB |
| AI 성능 (INT8, Sparse) | 70 TOPS | 100 TOPS |
| GPU | CUDA 코어 1024개, Tensor 코어 32개 @ 765 MHz | CUDA 코어 1024개, Tensor 코어 32개 @ 918 MHz |
| CPU | 6코어 Arm Cortex-A78AE @ 2.0 GHz | 8코어 Arm Cortex-A78AE @ 2.0 GHz |
| 딥러닝 가속기 (DLA) | NVDLA 1개 @ 610 MHz (20 TOPS) | NVDLA 2개 @ 614 MHz (각 20 TOPS) |
| 메모리 | 8GB LPDDR5 | 16GB LPDDR5 |
| 전원 모드 | 10 W / 15 W / 20 W | 10 W / 15 W / 25 W |
| 캐리어보드 | MICON MK-1000 (자체 설계) | |
| 저장장치 | M.2 NVMe SSD, 기본 256GB (용량 선택 가능) | |
| 입출력 | USB-C (OTG) ×1, HDMI ×1, USB-A ×3, 기가비트 랜 (PoE+ 전원 공급) ×1, 기가비트 랜 ×1 | |
| 확장 I/O | GPIO 확장 커넥터 (커버 분리형). I²C, UART, GPIO, SPI, CSI 카메라 인터페이스 | |
| 냉각 | 블로워 팬 (50×50×12 mm) + 알루미늄 방열핀 | |
| 전원 입력 | DC 12 V / 5 A | |
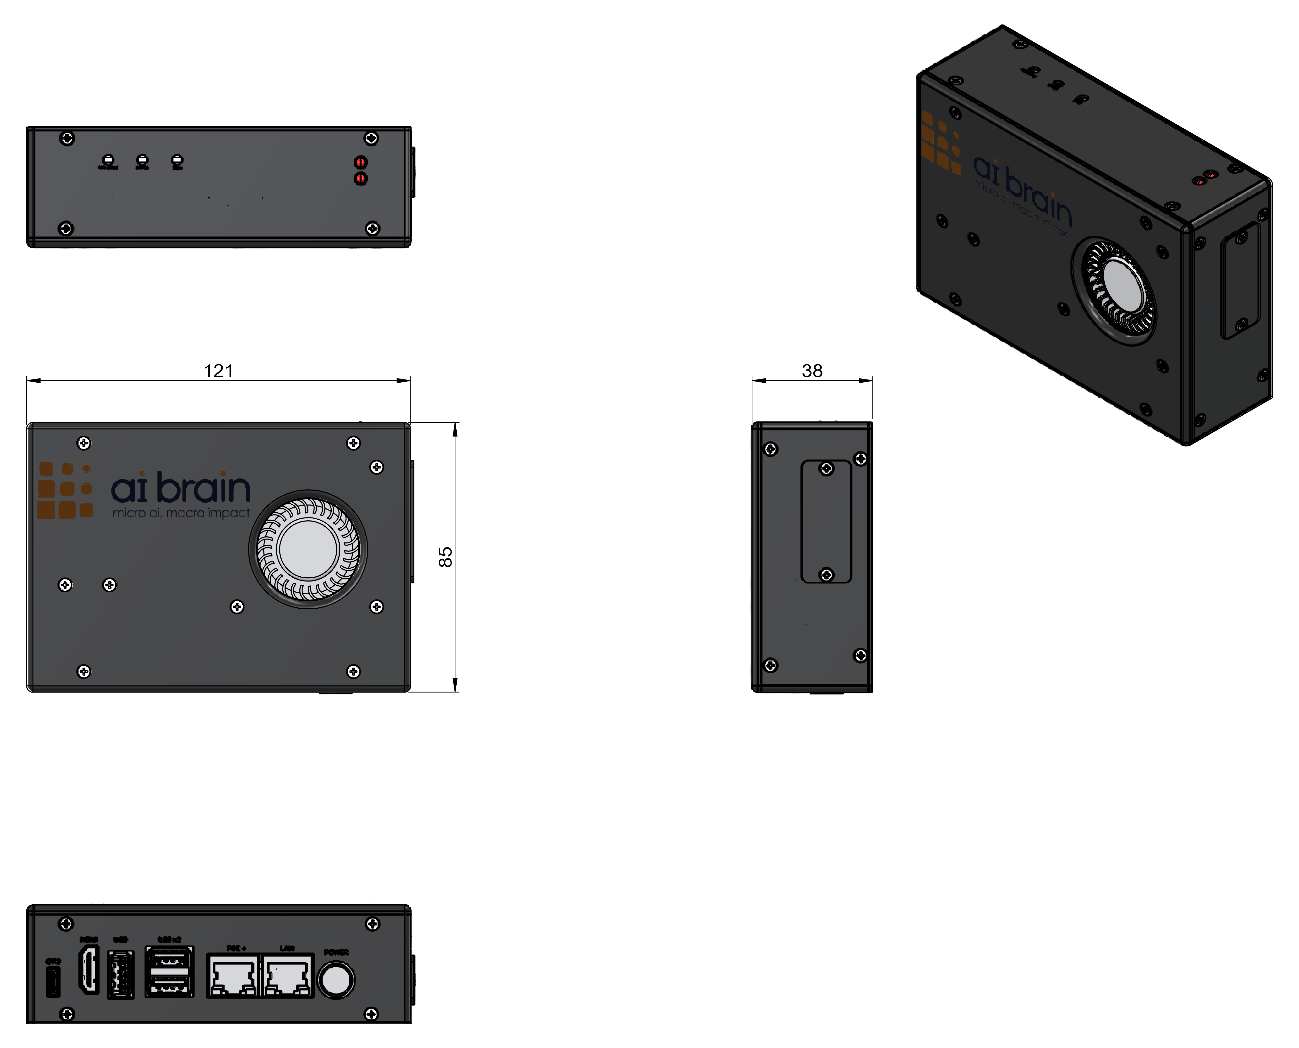
| 크기, 무게 | 121 (W) × 85 (D) × 38 (H) mm, 400 g | |
| 장착 | DIN 레일 클립 또는 브라켓 (별매) | |
| 동작 환경 | -20 ~ 50 ℃, 습도 10 ~ 90 % (결로 없음) | |
| 인증 | KC | |
| 기본 소프트웨어 | Ubuntu 22.04, JetPack 6.2, PyTorch 2.11. YOLO 적용 Python 3 샘플 코드 제공 (요청 시) | |
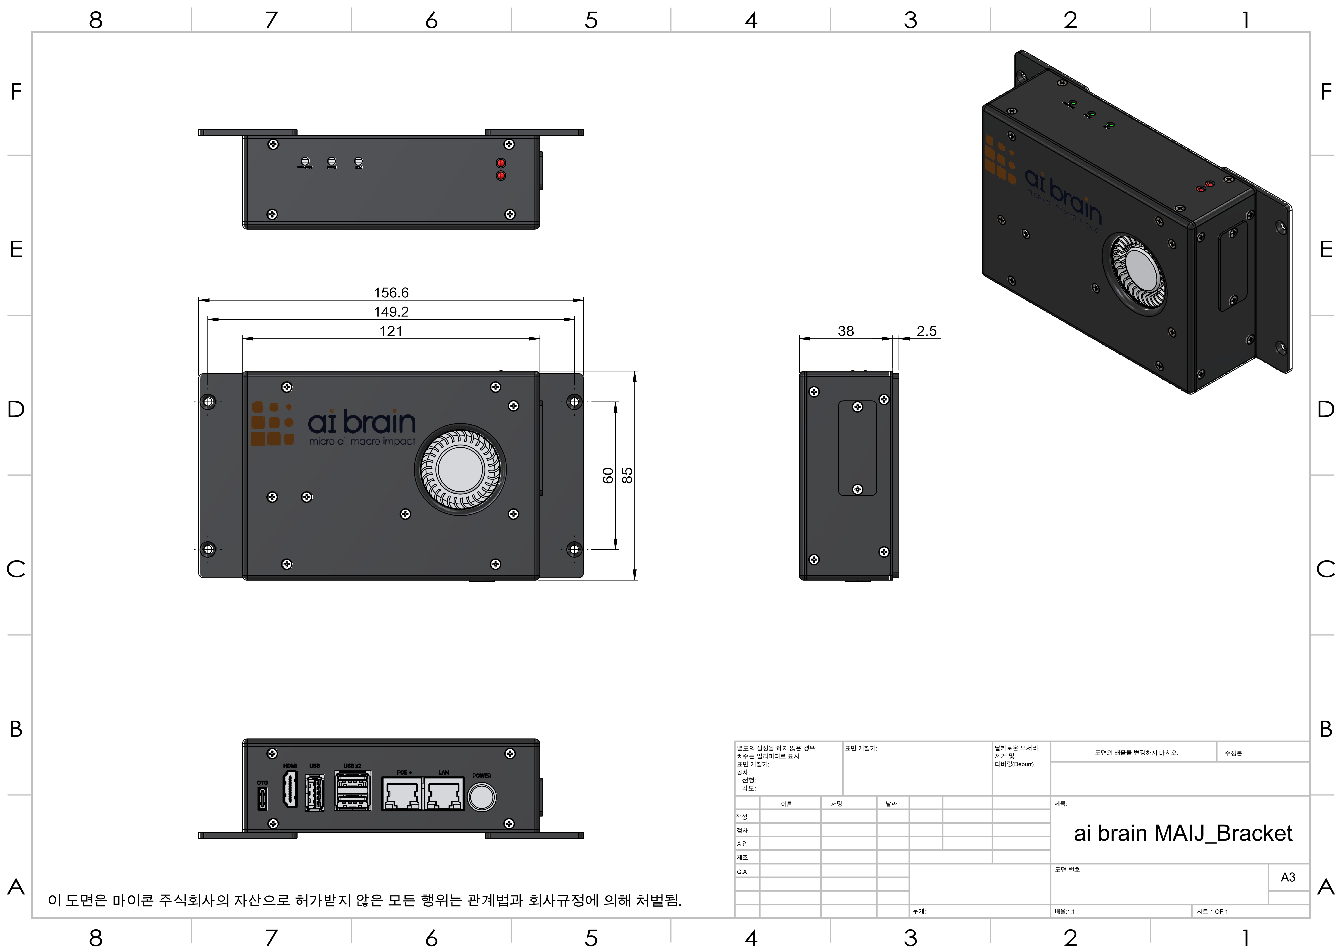
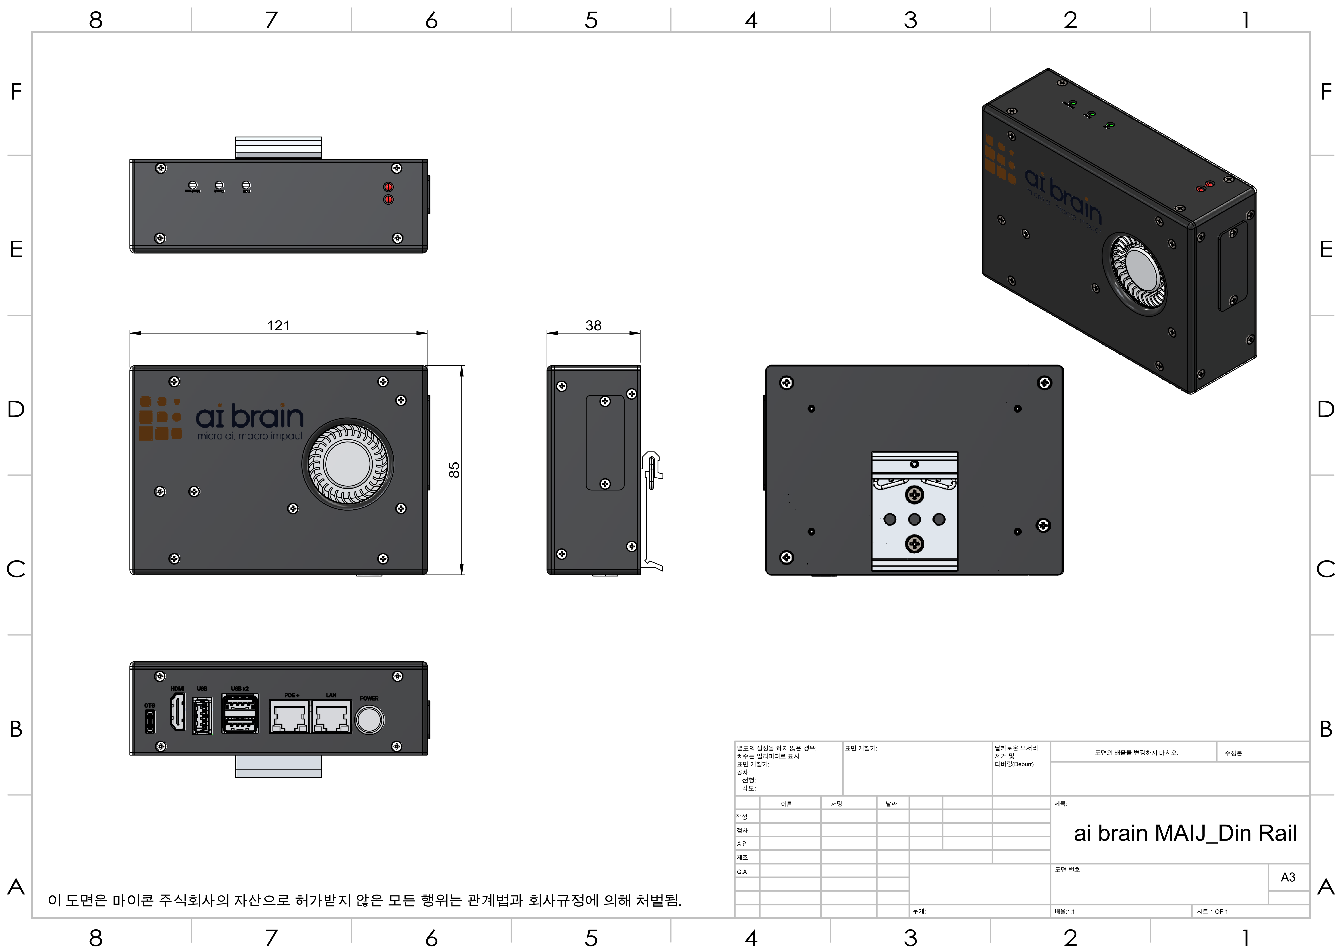
외형 치수와 장착 방식
본체 그대로 두거나, 별매 브라켓 또는 DIN 레일 클립을 바닥에 달아 고정합니다. (단위 mm)
기본형 121 × 85 × 38 mm
브라켓 장착형 전체 폭 156.6 mm, 브라켓 두께 2.5 mm
DIN 레일 장착형 본체 바닥에 DIN 레일 클립 부착
주문 정보
모델을 고른 뒤 SSD 용량과 별매품을 함께 알려 주세요.
| 선택 항목 | MAIJ-8GO1 | MAIJ-16GO1 |
|---|---|---|
| 컴퓨팅 모듈 | Jetson Orin NX 8GB (70 TOPS) | Jetson Orin NX 16GB (100 TOPS) |
| SSD 용량 | 기본 256GB, 다른 용량 선택 가능 | |
| 전원 어댑터 (별매) | 포함 또는 미포함. 케이블 길이 3 m | |
| 장착 부품 (별매) | DIN 레일 클립 또는 일반 브라켓 | |
| 기본 소프트웨어 | Ubuntu 22.04, JetPack 6.2, PyTorch 2.11 | |
카메라와 렌즈는 포함되어 있지 않습니다. 필요한 경우 함께 문의해 주세요.
마이콘 주식회사가 한국에서 설계하고 생산합니다. NVIDIA, Jetson은 NVIDIA Corporation의 상표입니다.

FAX 02-508-5346 EMAIL sales@miconcorp.com
Copyright (c) Micon Corporation. All Rights reserved.Designed by WebSite.co.kr
- Company
- Product
- STEREOLABS
- Service
- Career